
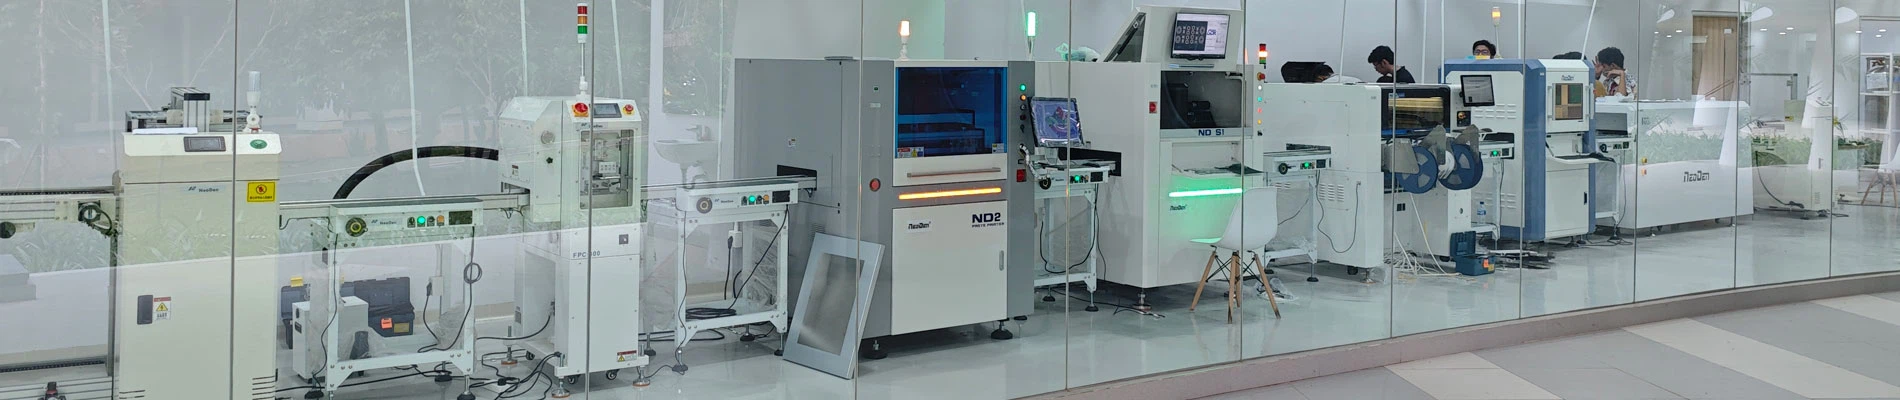
Изберете и поставете машинае еквивалентно на автоматизиран робот, всички негови движения се предават от сензори и тогава главният мозък ще реши какво да прави по-нататък. NeoDen ще сподели с вас кои са основните типове сензори на пластирната машина.
I. Датчик за налягане
SMTмонтажна машина, включително разнообразие от цилиндри и вакуумни генератори, имат определени изисквания към налягането на въздуха, по-ниско от необходимото налягане на оборудването, машината не може да работи нормално, сензорът за налягане винаги е наблюдавал промените в налягането, веднъж ненормални, т.е. навременна аларма, напомнете на оператора да се справи навреме.
II.Сензор за отрицателно налягане
SMT смукателна дюзана pick и placemachine разчита на компонентите, абсорбиращи отрицателното налягане, който е съставен от генератор на отрицателно налягане (реактивен генератор на вакуум) и вакуумен сензор. Ако отрицателното налягане не е достатъчно, компонентите няма да бъдат абсорбирани. Когато подаващото устройство няма компоненти или компоненти, залепени в торбата с материала и не може да бъде засмукано, смукателната дюза ще бъде суха от компонентите, тези условия ще повлияят на нормалната работа на SMT. Сензорът за отрицателно налягане винаги следи измененията на отрицателното налягане и когато компонентите не могат да бъдат абсорбирани или абсорбирани, той може да алармира навреме, за да напомни на оператора да смени подаващото устройство или да провери дали системата за отрицателно налягане на смукателната дюза е блокирана.
III.Сензорът за изображение
CCD сензорът за изображения се използва главно за показване на работното състояние на SMT в реално време. Той може да събира всички видове необходими сигнали за изображения, включително позиция на печатни платки, размер на устройството и чрез компютърен анализ и обработка, така че ръководителят на SMT да завърши настройката и SMT работата.
IV.Сензор за позицията
Предаването и позиционирането на печатната платка, включително броят на печатната платка, откриването в реално време на главата и движението на масата, както и движението на спомагателния механизъм, всички имат строги изисквания за позицията и тези позиции трябва да се реализира чрез различни форми на датчици за положение.